咨询热线

15817778219

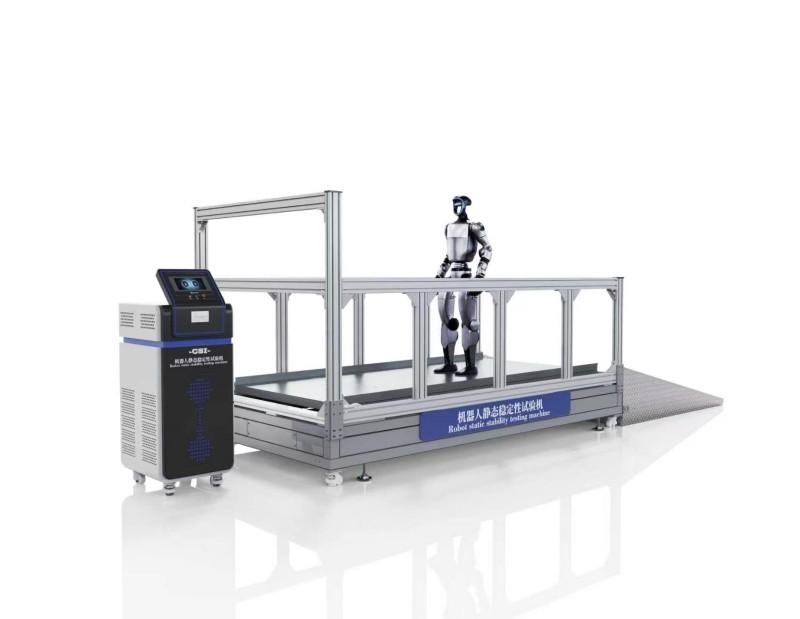
  • 机器人静态稳定性试验机
    机器人静态稳定性试验机‌一、仪器介绍人形双足机器人、移动 AGV、巡检机器人、服务机器人、协作机器人、叉车式移动机器人静态抗倾覆 / 静载稳定性检满足标准二、核心测试项目纵向 / 侧向斜面抗倾覆试验(0~25° 逐级倾斜)额定负载 / 1.5 倍超载静态静置稳定性(5~60min 定时静压)机器人支··· 查看更多
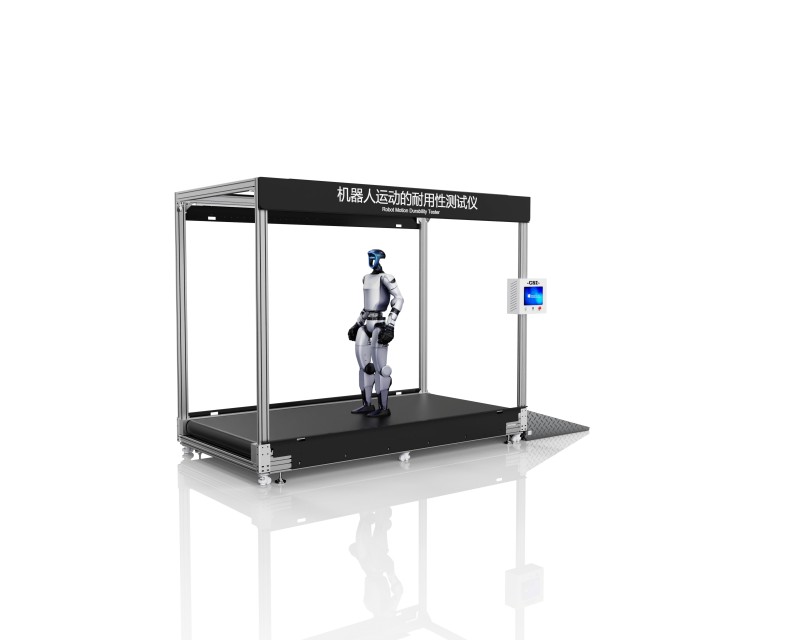
  • 机器人运动耐用性测试仪
    机器人运动耐用性测试仪‌一、仪器介绍00001. 依据标准耐久试验工况,模拟机器人长期往复直线、转弯、原地转向、变轨迹连续行走;自动模拟额定负载、标准行走地面,全程采集里程、循环次数、电机电流、关节温升、行走偏移、卡顿故障;耐久后复测行走精度、续航、驱动性能,判定行走轮、减速器、电池、底盘结构长期运··· 查看更多
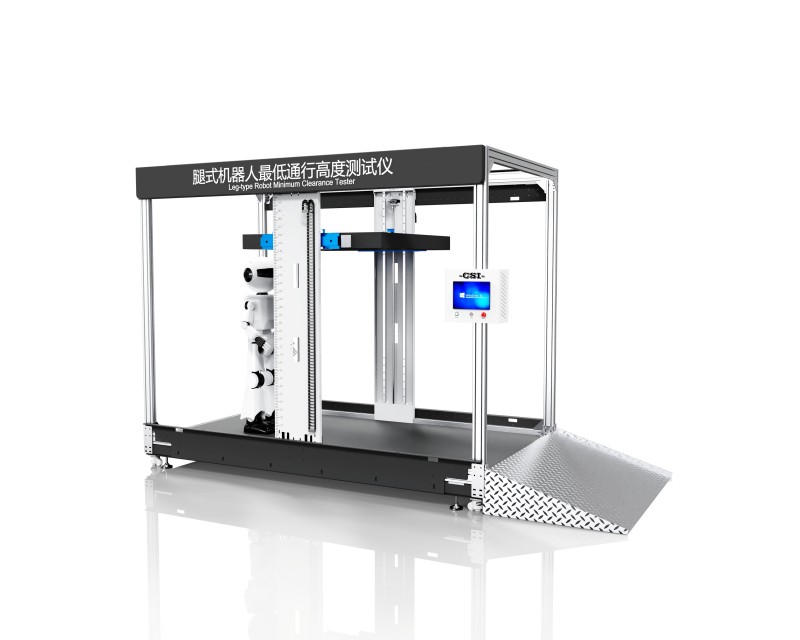
  • 腿式机器人最低通行高度测试仪
    腿式机器人最低通行高度测试仪‌一、描述本试验的目的是确定机器人可以正常行进通过的低矮通道的最低高度。二、关键性能参数‌项目‌‌参数要求‌控制系统‌PLC+windows操作界面‌彩色10寸触摸屏,中英文切换‌长方体障碍物1100×1600mm(可选尺寸)升降高度0-1800mm(可调)高度测量刻度尺··· 查看更多
  • 腿式机器人瞬时冲击抵抗力试验机
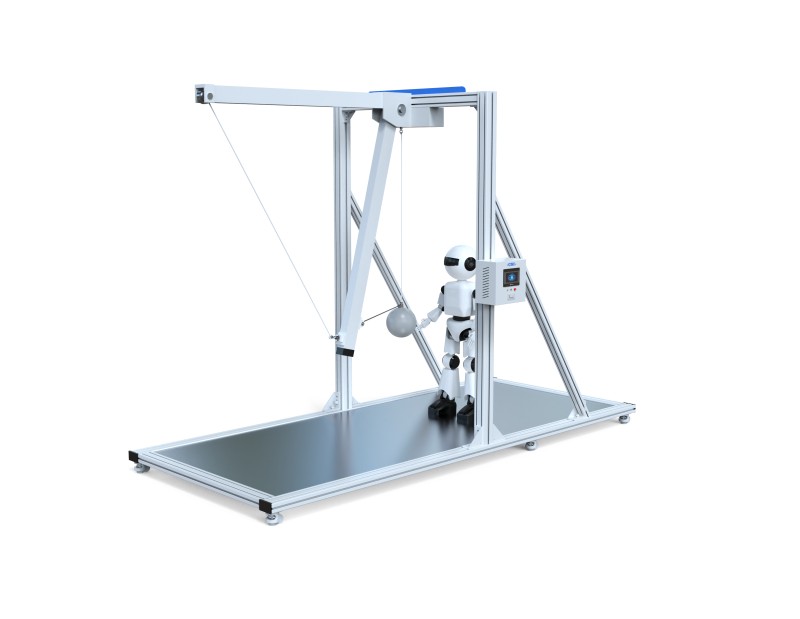
    腿式机器人瞬时冲击抵抗力试验机‌一、仪器介绍00001. 腿式机器人瞬时冲击抵抗力试验机针对‌瞬时冲击抵抗能力测试‌专门设计的试验装置,属于摆锤式冲击测试结构,通过单摆原理对稳定站立的腿式机器人施加精准可控的瞬时冲击,以此量化评估腿式机器人在遭遇突发碰撞、意外撞击时保持稳定站立的能力,是腿式机器人性··· 查看更多
  • 轮椅测试表面摩擦系数测定仪
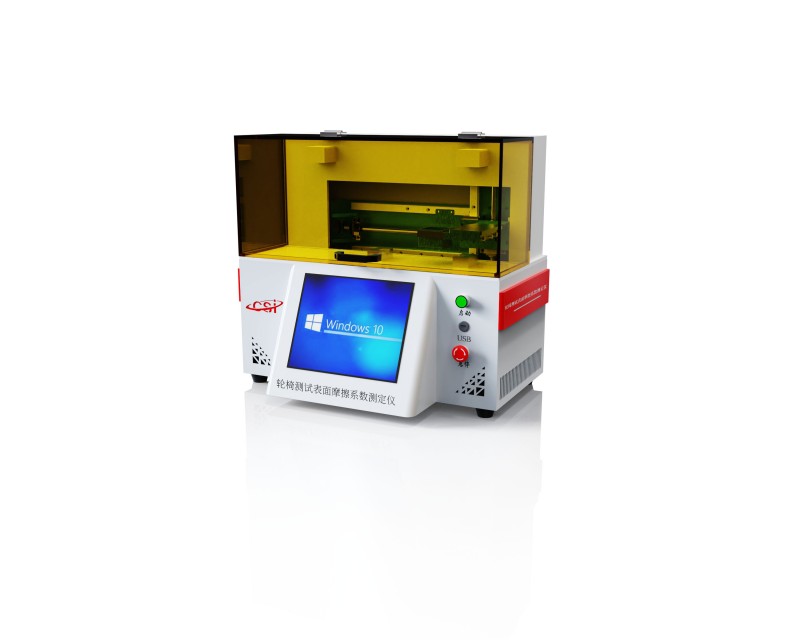
    NM1134轮椅测试表面摩擦系数测定仪‌一、描述轮椅与测试表面之间的摩擦系数取决于轮椅轮胎和测试表面的特性。由于希望能在可比的测试表面上比较不同轮椅的测试结果,因此开发了此测试程序,以便使用一种独立于被测轮椅的标准方法,通过摩擦系数来定义测试表面。二、关键性能参数‌项目‌‌参数要求‌控制系统‌PLC··· 查看更多
  • 玩具安全性能稳定性及超载测试仪
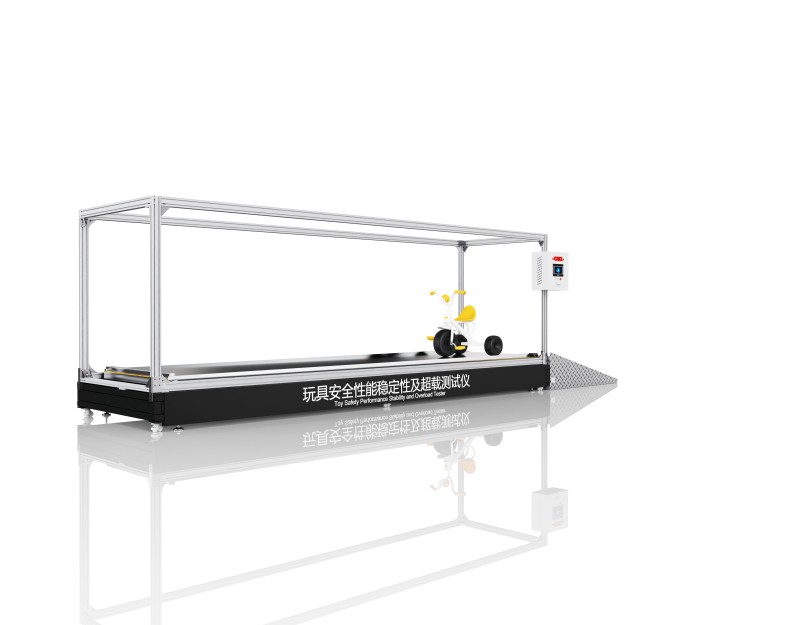
    YD010玩具安全性能稳定性及超载测试仪一、仪器介绍用于开展玩具斜面自由滑落冲击试验,适用于玩具机械物理性能工厂自检、第三方实验室检测。二、执行标准符合 GB 6675.2-2014《玩具安全 第 2 部分:机械与物理性能》第 5.12 条款关于测试斜面装置的全部要求。三、技术参数‌指标‌‌参数‌控··· 查看更多
  • 塑料酚醛树脂活塞式凝胶时间测定仪
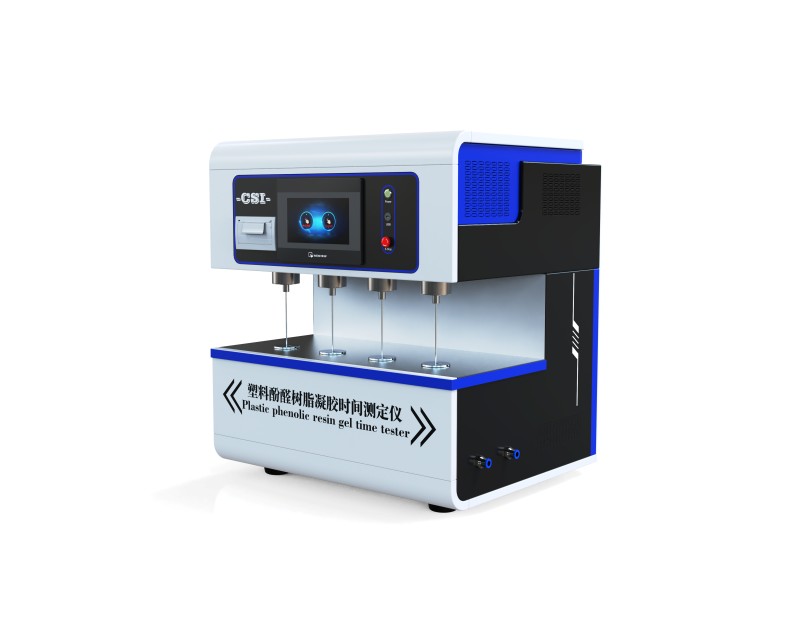
    塑料酚醛树脂活塞式凝胶时间测定仪一、仪器介绍热固性树脂(不饱和聚酯、乙烯基酯、环氧、酚醛等)凝胶时间测试 二、执行标准GB/T 33315-2016《树脂凝胶时间测定方法 方法B 活塞往复法》 三、技术参数‌指标‌‌参数‌控制系统‌PLC操作界面‌10寸工控机,windows10··· 查看更多
  • 腿式机器人最大跨越距离试验机
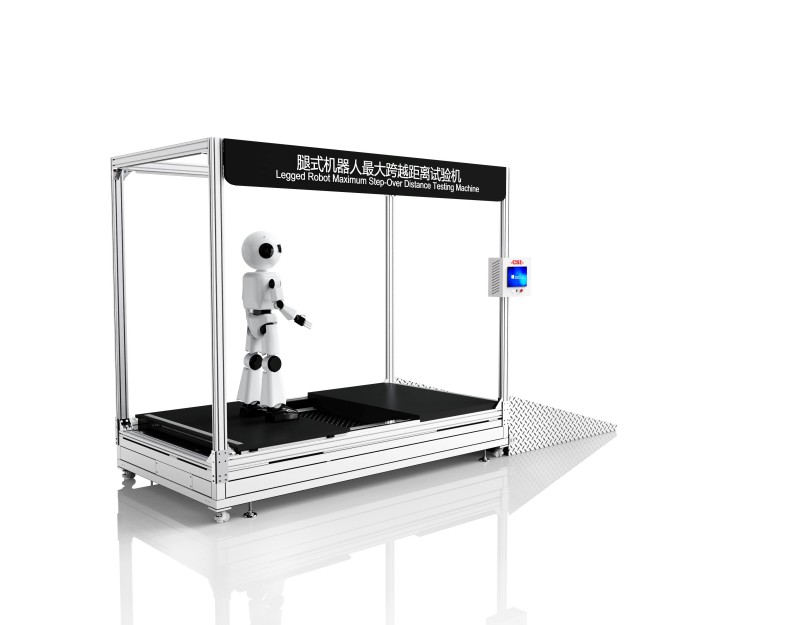
    腿式机器人最大跨越距离试验机‌一、仪器介绍试验目的是确定机器人能够跨越的行进面上空洞的最大长度。专为各类单腿、双腿、多足腿式机器人的极限越障能力测试设计,解决传统人工测试无统一标准场地、数据主观性强、跨机型无法横向对比的痛点,为腿式机器人的性能标定、合规检测与场景适配验证提供可复现、可追溯的量化测试··· 查看更多
  • 轮椅车防翻装置向上冲击试验机
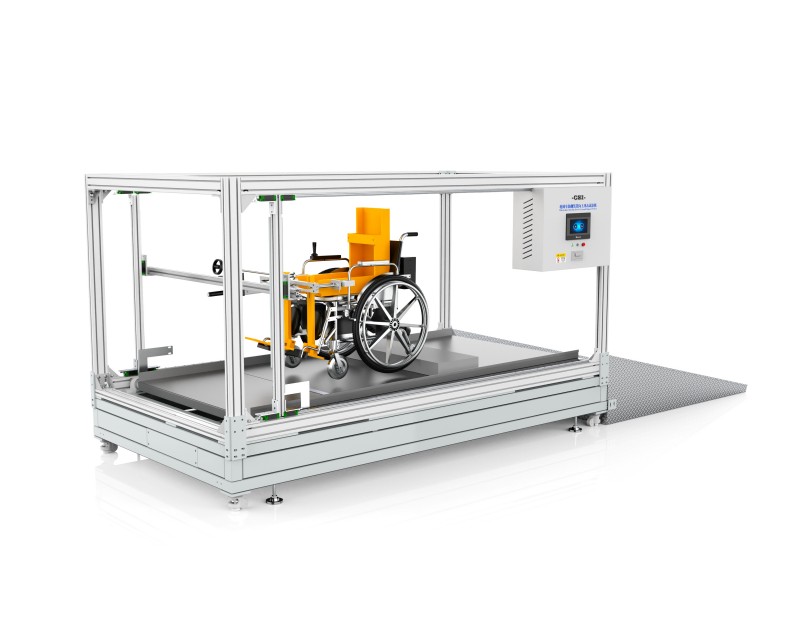
    Z638轮椅车防翻装置向上冲击测试试验机‌一、仪器介绍本项测试模拟轮椅车从人行道往下行驶时防翻装置与人行道边缘的撞击。如果轮椅车装有一个以上的防翻装置用于防止其一个方向的倾翻(如后向的防翻装置),则应被视作一个整体的防翻装置一起进行测试。二、执行标准GB/T 18029.8-2024 《轮椅车 第8··· 查看更多
  • 约束型身体辅助机器人物理危险特性测试仪
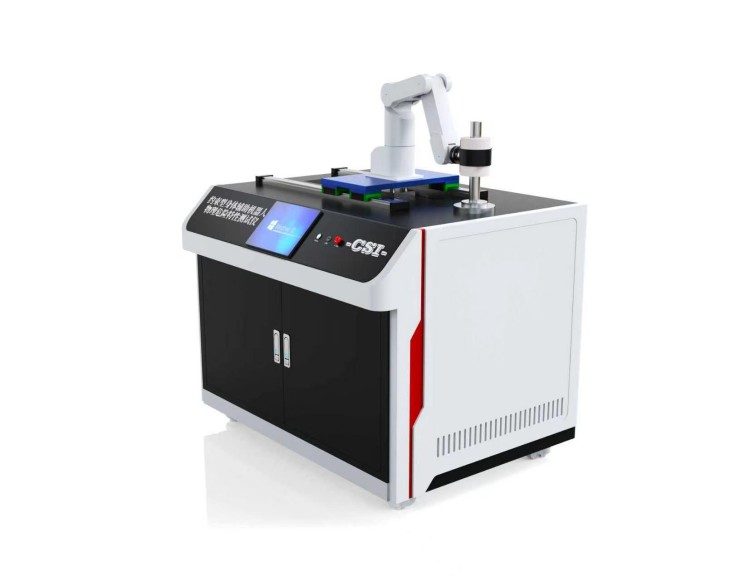
    约束型身体辅助机器人(试验设备),约束型身体辅助机器人物理危险特性测试仪 一、试验目标验证约束型身体辅助机器人(如外骨骼、康复机械臂)在正常操作中,其袖带与人体接触表面产生的压力/牵引力是否超出安全阈值,防止用户因长期摩擦导致软组织损伤(如水泡、压疮)。二、试验原理通过模拟人体皮肤-皮下组··· 查看更多
联系方式

邮箱:3908249972@qq.com

地址:广东省东莞市厚街镇莞太路厚街段676号17楼

咨询热线

13386202197

(周一至周日9:00- 19:00)

QQ咨询
  • 微信公众号

  • 微信客服

Copyright©2025 东莞程斯科学仪器有限公司 All Right Reserved    备案号:沪ICP备19009154号-13

鲁公网安备 37079402370953号