咨询热线

15817778219

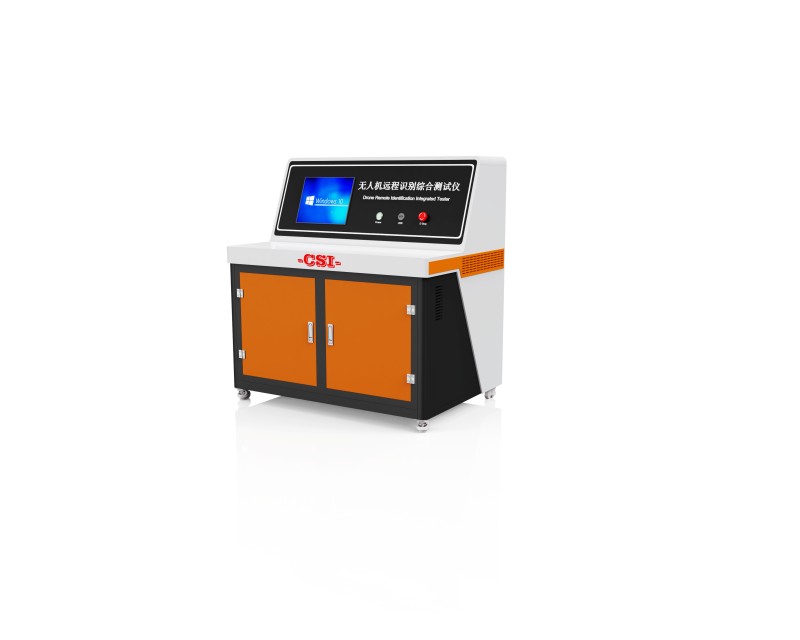
  • 无人机远程识别综合测试仪
    无人机远程识别综合测试仪‌一、仪器介绍无人机远程识别综合测试仪是面向无人机远程识别合规检测、低空空域管控的专用设备,核心依据‌GB 42590‑2023‌国家标准研发,可解析无人机的Wi-Fi、蓝牙广播协议,校验识别码、定位信息的传输完整性,输出可直接用于认证的原始数据报告,是无人机研发生产、合规检··· 查看更多
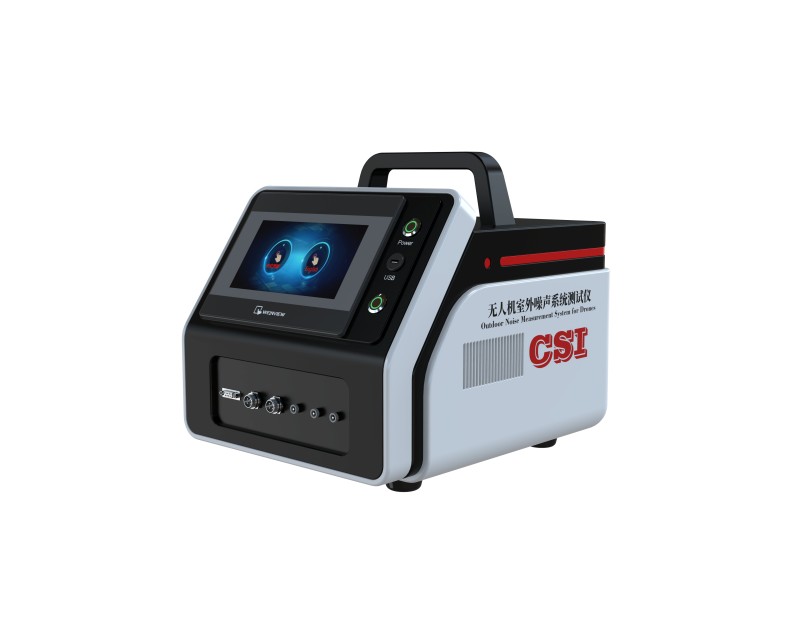
  • 无人机室外噪声系统测试仪
    无人机室外噪声系统测试仪一、测试目的仪器由双通道 1 级噪声分析仪、户外专用传声器、声校准器、一体化气象监测站、测点支架、配套测控软件六大部分组成,可同步完成无人机悬停、水平飞行工况噪声采集、环境参数同步记录、空气吸收修正、1m 距离噪声归一化换算,出具可用于型式检验、产品备案的合规检测数据二、执行··· 查看更多
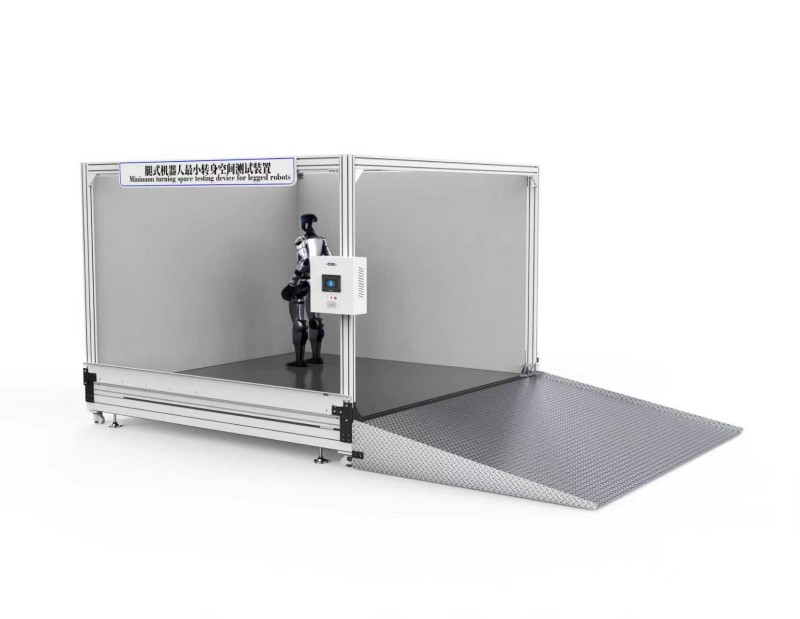
  • 腿式机器人最小转身空间测试装置
    腿式机器人最小转身空间测试装置一、设备介绍本装置依据 GB/T 44251-2024《腿式机器人性能及试验方法》第 18 章最小转身空间相关试验要求开发,用于完成各类单腿、多腿腿式机器人原地转身、行进转身工况下最小转身空间指标测试;搭载运动捕捉采集单元、10 寸 Windows 工业电脑,可实时采集··· 查看更多
  • 腿式机器人最大跳跃长度测试仪
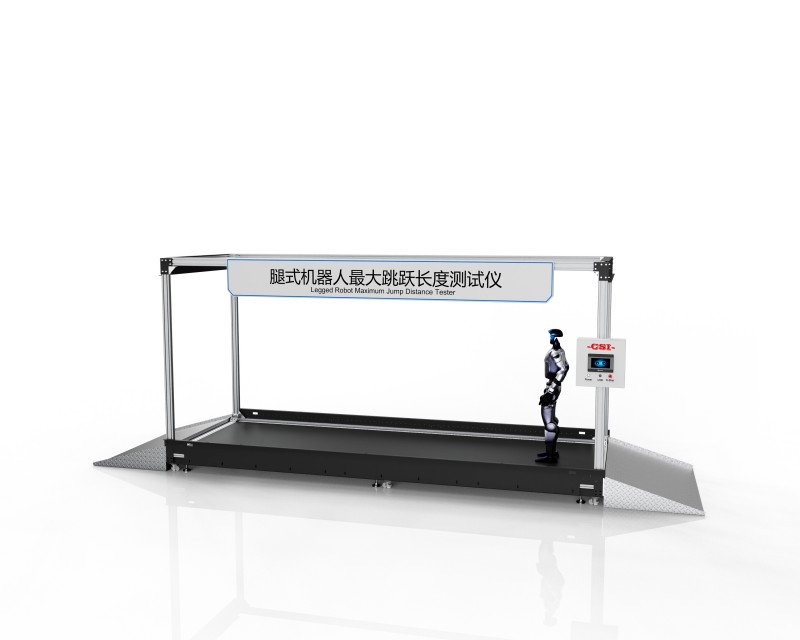
    腿式机器人最大跳跃长度测试仪‌一、仪器介绍设备由标准水平硬质测试平台、长度可调基准挡板、高速视觉采集测量系统、环境调控单元、工控数据处理系统组成;严格按照标准定义测量跳跃起点(机器人离地最后接触点)、跳跃落点(落地首次接触点)沿行进方向水平距离,连续 3 次有效试验取最小值作为最大跳跃长度。&nbs··· 查看更多
  • 腿式机器人轨迹跟踪能力测试仪
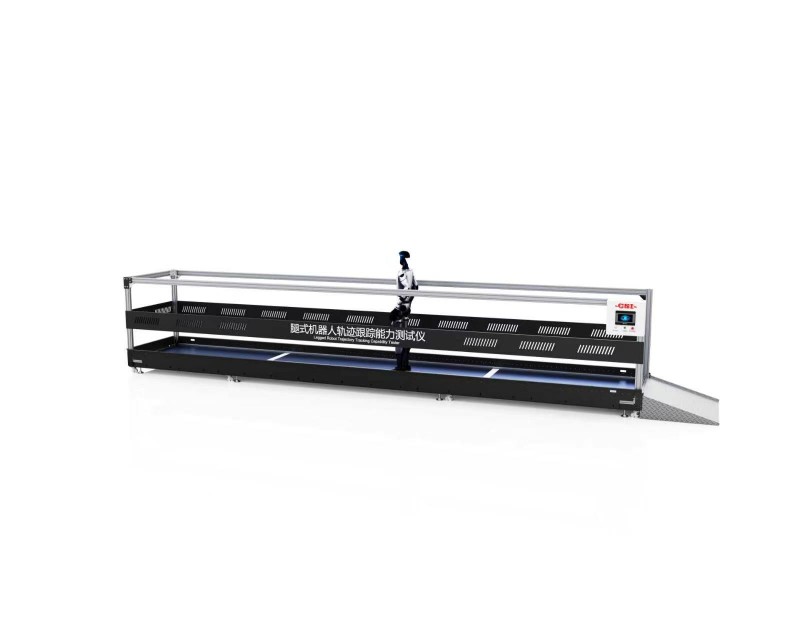
    腿式机器人轨迹跟踪能力测试仪‌一、测试目的本试验的目的是测试机器人跟踪目标行进的能力。二、工作原理设备依据 GB/T 44251-2024 第 21 章轨迹跟踪能力试验方法设计,采用光学动作捕捉方式获取机器人三维实时位姿。系统位置测量误差≤5 mm,时间同步误差≤20 ms,采样频率≥100 Hz;··· 查看更多
  • 腿式机器人行进直线度测试仪
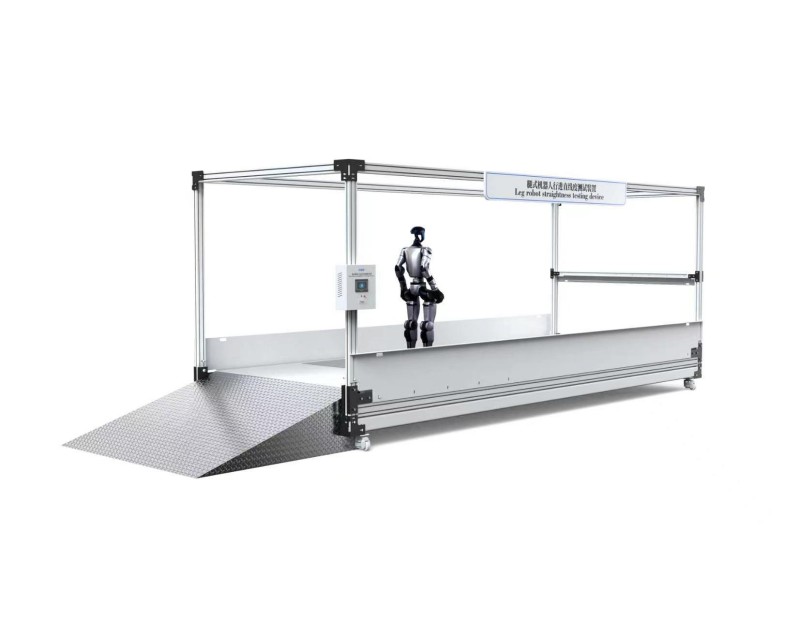
    JQ034腿式机器人行进直线度测试仪‌一、测试目的试验的目的是测试机器人保持直线行进的能力。为机器人性能标定、合规检测、场景适配验证提供量化支撑,覆盖工业级重载四足机器人、大型双足人形机器人等主流机型的测试需求。 二、工作原理依托高精度空间感知模块,实时采集机器人在测试区域内的全时段位姿数··· 查看更多
  • 高配版织物硬挺度仪
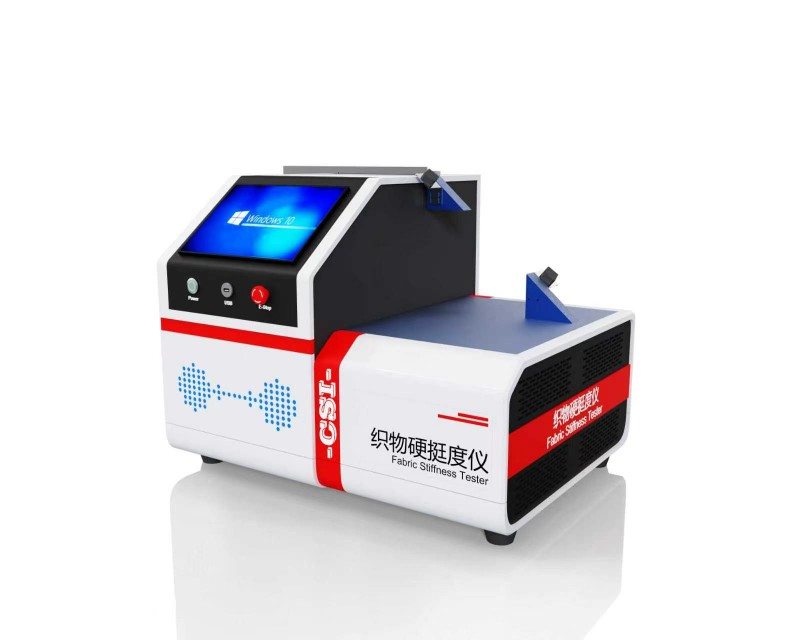
    HF780高配版织物硬挺度仪 产品参数;用 途:用于棉、毛、丝、麻、化纤等各类机织物、针织物、非织造织物、涂层织物等纺织品的硬挺度测定,同时也适合于纸张、皮革、薄膜等柔性材料的硬挺度测定。 符合标准:GBT18318.1-2009、ISO9073-7-1995、ASTM D138··· 查看更多
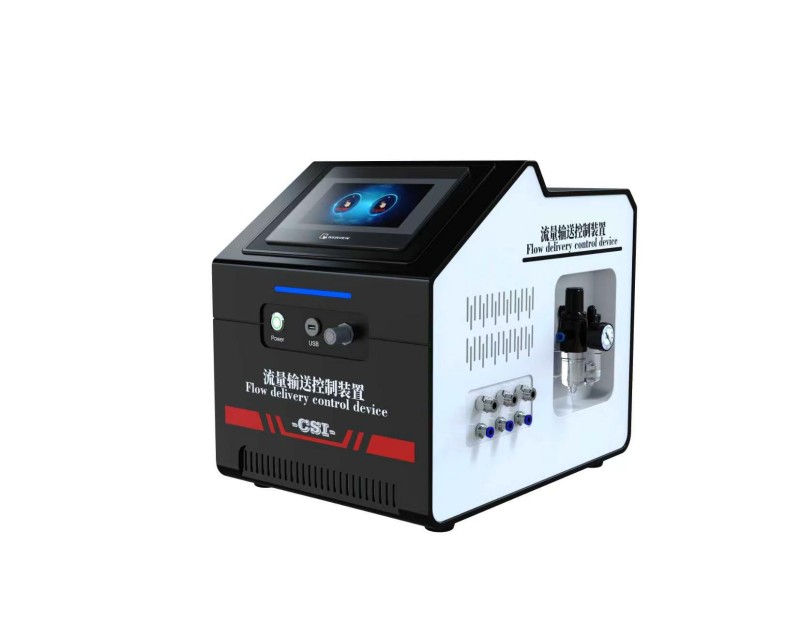
  • 流量输送控制装置
    Z645流量输送控制装置一、设备介绍流量输送控制装置主要用于开展相关气体流量性能测试,能够精准调控气流输出,支持正弦、矩形波形气流输出模式,可自定义设置时间、流量相关试验参数,实时监测压力、瞬时流量、气体累积量等数据,具备校准修正功能;配套无油高压空气压缩机、气源干燥单元、移动工作站、专用测试软件与··· 查看更多
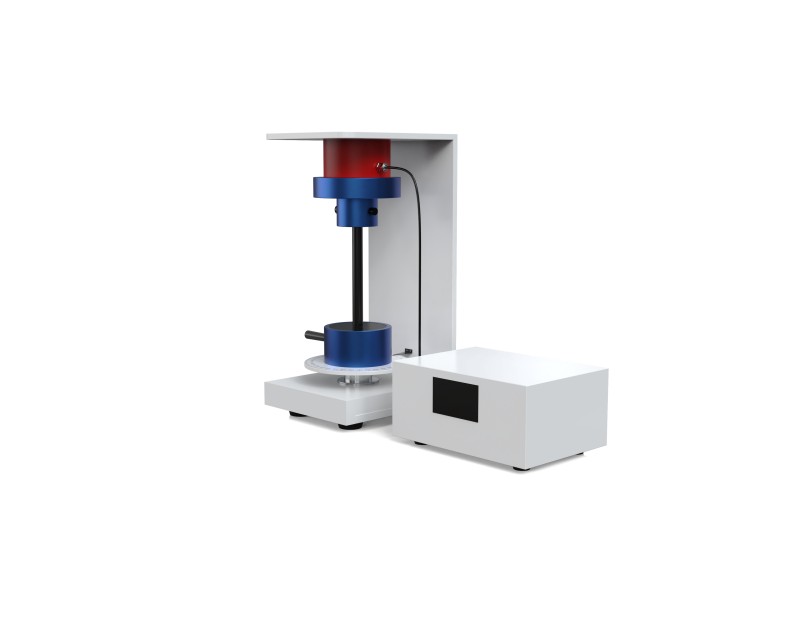
  • 外科植入物磁致扭矩校准装置
    Z440-XZ外科植入物磁致扭矩校准装置一、装置用途本装置用来校准外科植入物磁致扭矩测量装置中,不同规格直径扭力橡胶的扭矩数值大小。 二、装置配置扭矩传感器:量程0-0.2NM(可根据不同规格橡胶头选配最大量程0-1NM),精度±0.2%数显屏:配套扭矩传感器使用,实时显示扭矩大小进口陶瓷··· 查看更多
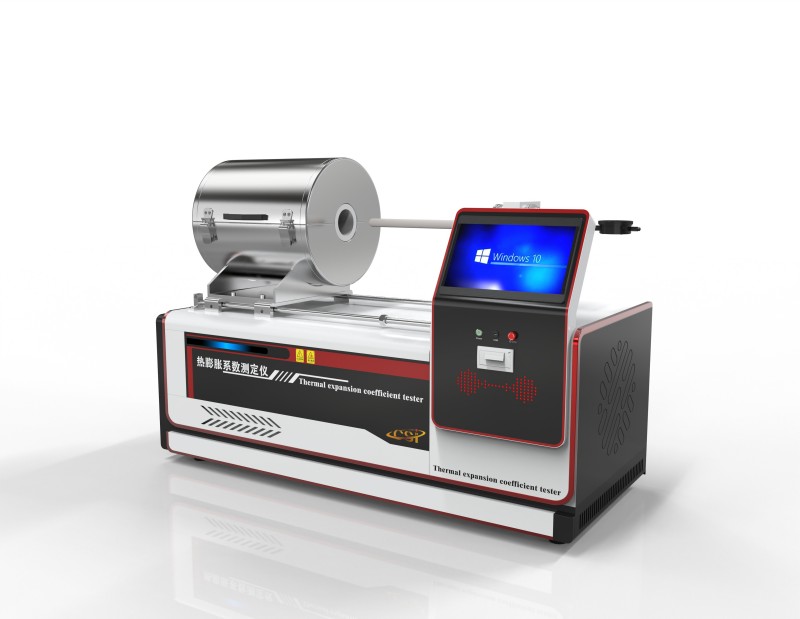
  • 高配版热膨胀系数测试仪
    高配版热膨胀系数测试仪 一、设备特点1、采用高精度压力传感器,读取更加的精准2、高精度流量调节,使系统气流更加平稳3、操作系统:PLC+Windows系统控制采样系统,4、嵌入式工业电脑15.6寸工控一体机5、计算机自动计算膨胀系数、体膨胀、线膨胀量等6、自动计算补偿系数并自动补偿,也可人··· 查看更多
联系方式

邮箱:3908249972@qq.com

地址:广东省东莞市厚街镇莞太路厚街段676号17楼

咨询热线

13386202197

(周一至周日9:00- 19:00)

QQ咨询
  • 微信公众号

  • 微信客服

Copyright©2025 东莞程斯科学仪器有限公司 All Right Reserved    备案号:沪ICP备19009154号-13

鲁公网安备 37079402370953号